
重畳パススコアを使う背景
 前:背景と効果(ハブ)

タスクグラフ たとえ話(キャンプでカレー) クリティカルパス 重畳パススコア 背景と効果 背景 効果 解析協力
期限はずらせない/検証段階ごとに優先順位を付けたい
分散プログラム、プロセッサ開発、プロジェクトマネージメント、医療、化学、建築、災害復旧。こうしたタスクグラフが用いられるシステムや仕組みを新規に立ち上げる場合、あるいは、業務上の必要性によりタスクの改善や改良を行なう場合、これらシステムや仕組みのタスク一つ一つに対してクライアントと共に詳細な検討を重ね、それを元にスパイラル的な試行錯誤を重ねながら完成を目指す。 一見、地道に見えるこういった方法こそが、実は着実で確実な方法であるのは間違いありません。
もちろん、株式会社 多様性総合研究所もこうした詳細な検討と試行錯誤は、業務やタスクの改善にとって最も重要なものと位置づけ、業務・タスクやコンピュータシステムの新規立ち上げやタスクの改善・改良に関するコンサルティングを行なっています。
しかしながら、一方で、予算や期限、改変後の信頼性や検証といった大きな制約により、
- 「新規立ち上げの期限は決まっている。検証の日程は何段階かに分かれているため、それぞれの検証が次の検証へ有益につながるようタスクに優先順位を付けて取り組みたい。」
- 「全面的なタスクの改善が必要だ。最終的には、全部に手を付けなくてはいけないのはわかってはいるのだが、今、一斉に検討に入るのは予算的にも人員的にも非常に厳しい。まず予算や人員を集中的に投入するべき箇所を割り出したい。」
- 「試算と違い、処理量が毎日のように増大していっている。このままだと後数か月で締め時間が間に合わなくなりそうだ。なんとか今すぐタスクの改善に着手する必要があるが、立ち上げ後の投資回収フェーズでもあり、追加予算はもうほとんど期待できない。」
- 「業務上の理由により、改良して新しいタスク構成を組み込む必要がある。ただ、現在動いている業務でもあり、その信頼性と期限を考えると、変更後、大規模な検証が必要となるような全面的な変更は避けたい。」
といった切望ともとれる切実な状態を株式会社 多様性総合研究所はこれまでの数多くの経験を通して見てきました。
こうした切実な状態に対して、株式会社 多様性総合研究所はなんとか協力できることはないか?一気に解決とはいかないまでも、取っ掛かりを作ることはできないか?と常に考え、タスクグラフの解析・予測時、第2、第3のクリティカルパスを考慮し、業務・タスクやコンピュータシステムの新規立ち上げやタスクの改善・改良に貢献できるものとして、国内出願・PCT国際出願を行い、国際調査見解書でも全請求項が肯定判定を受けた、重畳パススコアと重畳パススコアマップをコンサルティングソリューションとして加えることに成功したのです。
シミュレーション対象(curry/robot/sparse)
シミュレーションにより、重畳パススコアによる改善効果を見てみましょう。例えば、予算や期限といった制約により、改善できるタスク数に制限があるという状態を想定します。多様性のある用途を考慮し、プロジェクトマネージメント・医療マネージメント、機器制御、コンピュータシステムを想定した、以下の3つのタスクグラフを用意しました。
- キャンプでカレーを作る手順のタスクグラフ(curry)
- ロボット制御プログラムのタスクグラフ(robot)
- 電子回路シミュレーション(ランダムスパース行列求解プログラム)のタスクグラフ(sparse)
3つのタスクグラフの内、キャンプでカレーを作る手順のタスクグラフは本ホームページではもうおなじみのタスクグラフですが、残りの2つは初めて見るタスクグラフです。
これら2つのタスクグラフは、標準タスクグラフセットとして、早稲田大学 理工学術院 基幹理工学部 情報理工学科 笠原研究室で、マルチプロセッサスケジューリング問題のベンチマーク集として公開されているものです。 今回の重畳パススコアの使い方はマルチプロセッサスケジューリング問題とは少し違う問題を解決するためのものですが、この標準タスクグラフセットには実アプリケーションのタスクグラフも含まれていることから、タスクグラフの一例として利用させてもらうことにします。
再現条件
これら3つのタスクグラフを実際の使用状態に近づけるため、次の手順でタスクの所要時間が正規分布に従って変動した時のタスクグラフを生成しました。
- それぞれのタスクの所要時間として指定されている時間と、変動係数を使って、正規乱数を発生させる。
- 正規乱数を、それぞれのタスクの所要時間としてタスクグラフの再構成を行なう。
- 再構成したタスクグラフのクリティカルパスの経路を求め、タスクの所要時間の変動により変化したクリティカルパスの経路を記録する。
- 上記1~3の手順を、計100回行ない、タスクの所要時間が正規分布に従って変動したタスクグラフを生成する。
条件式: 各タスクの所要時間 d に対し、d' = randn() × c × d + d(変動係数 c = 50%、試行回数 100回、使用乱数: 正規乱数)
このシミュレーション手順(正規乱数で所要時間を変動させ、クリティカルパスの経路変化を複数回記録する手順)は、条件を明示しているため第三者が同一条件で再現可能です。弊社は当該技法について権利を保有していませんが、こうした手順と実績データの整備、出力マップの解析支援は弊社が提供できる価値となります。タスクの所要時間の変動により変化するクリティカルパス
タスクの所要時間が変動係数50%の正規分布となる条件で、前述の手順に従って実際にシミュレーションを行なってみることにします。シミュレーションの結果、生成されたタスクグラフは次のようになりました。
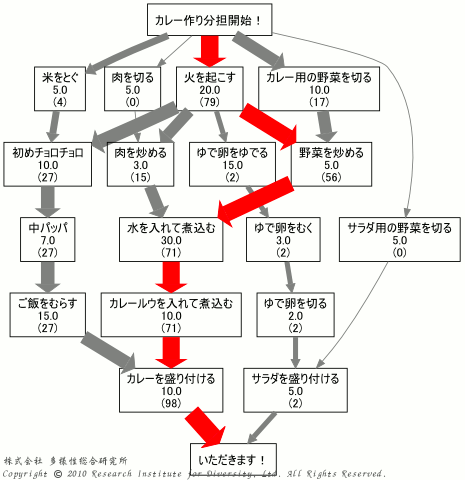
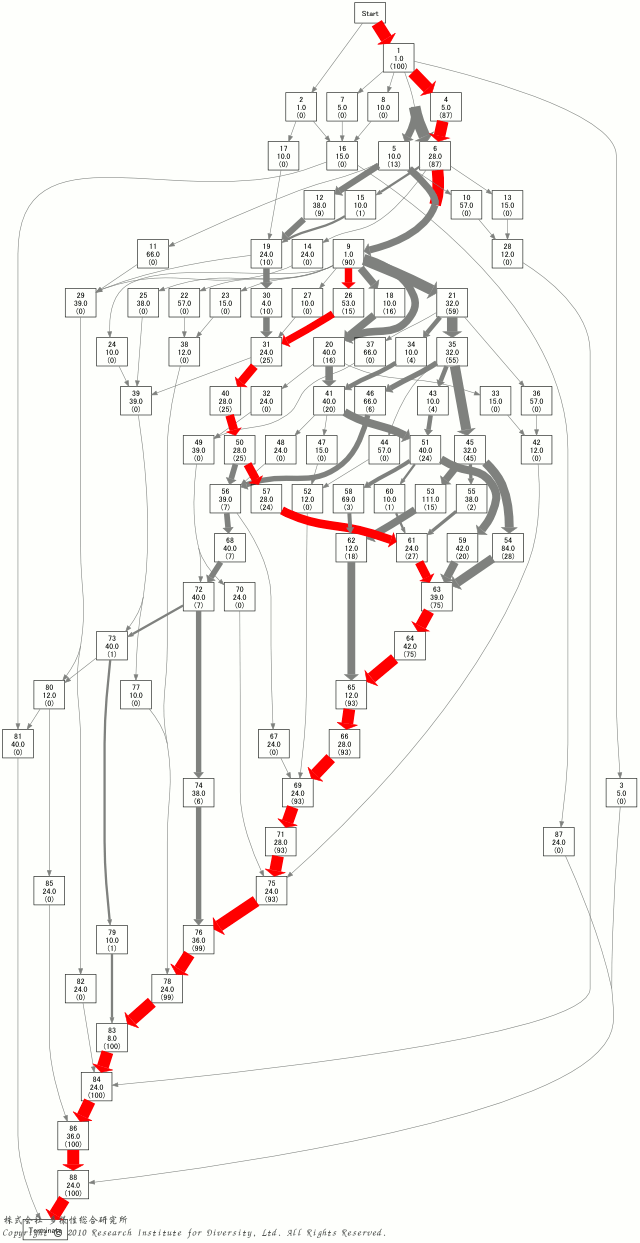
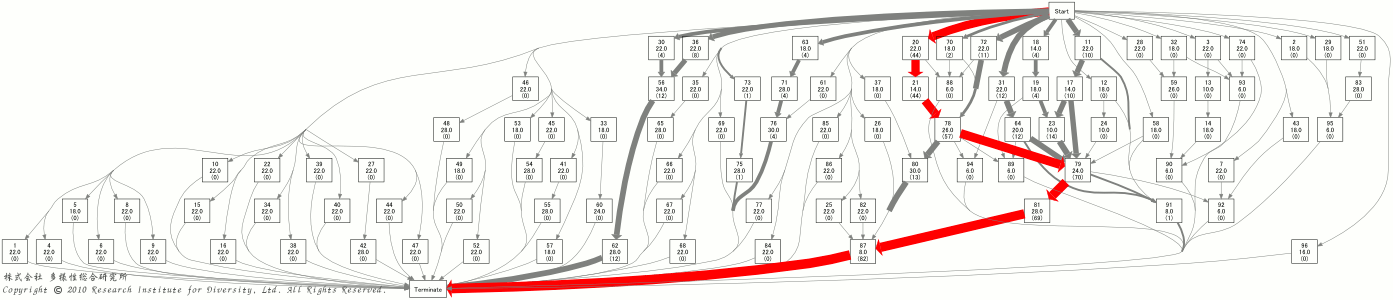
タスクグラフ中、線の太さは変動したクリティカルパスの経路となった回数に依存し、赤い色の線は、本来のタスクの所要時間として指定されている時間で計算したクリティカルパスの経路を示しています。 また、タスク内の文字は上から順に、
- タスク名
- タスクの所要時間として指定されている時間
- 変動したクリティカルパスの経路上にタスクが位置した回数
を示しています。
これらのタスクグラフを見ると、タスクの所要時間が変動する場合、変動したそれぞれの時間で計算されたクリティカルパスは、本来のタスクの所要時間として指定されている時間で計算したクリティカルパス(以後、「指定時間のクリティカルパス」)と一致しないことも多いことがわかります。このように、制約によりいくら改善できるタスク数に制限があるとはいえ、指定時間のクリティカルパスだけを頼りに改善するタスクを決定した場合、対象となるタスクには必ず「漏れ」が生じてしまいます。
タスクの「漏れ」を放置して改善が完了したと判断してしまえば、「漏れ」たタスクの場所は、ある日突然不都合を起こす潜在的な危険を持つ場所となり、結果的に、その危険が現実のものとして現れた後、完了したと思っていた「改善」を再度繰り返すことを余儀なくされてしまうのです。
改善に対して、こうした場当たり的な対応を続けていれば、最終的には、「予算や期限といった制約を重視したつもりが、事態が収束した段階では予算も期限も大幅に超過してしまっている。」という最も好ましくない状態に陥ってしまいます。改善に関与したことのある方は誰しもこうした状態を見聞きしたことがあるのではないでしょうか?